
实景仓储作业展示具身智能落地能力
2026-11-04 14:50
来源:中国网


中国网讯(记者 王瑞芳)2026年11月3日,物流技术风向标展会——CeMAT亚洲国际物流技术与运输系统展览会在上海新国际博览中心开幕。
随着物流行业对仓储效率、柔性作业和自动化能力的需求不断提升,机器人能否适配既有设施、融入实际流程并持续稳定完成任务,已成为技术走向产业应用的重要标准。机器人能完成一次抓取演示并不难,难的是在真实仓库的复杂条件下稳定、持续地“干活”。
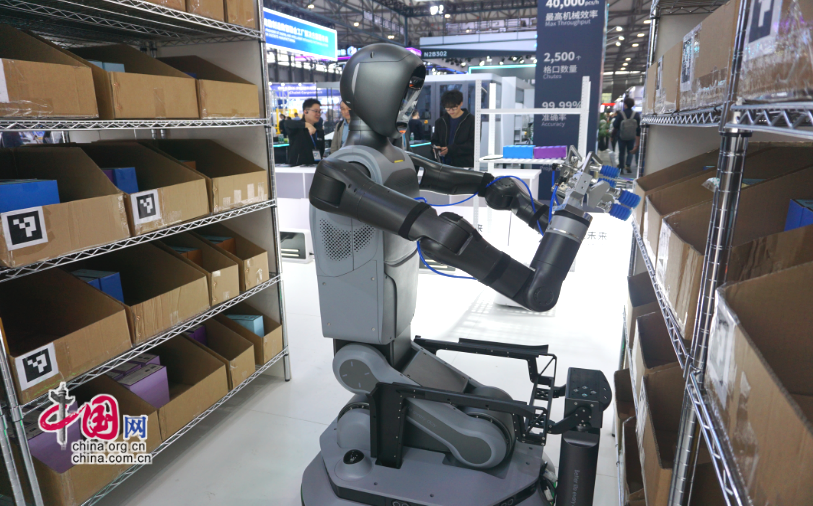
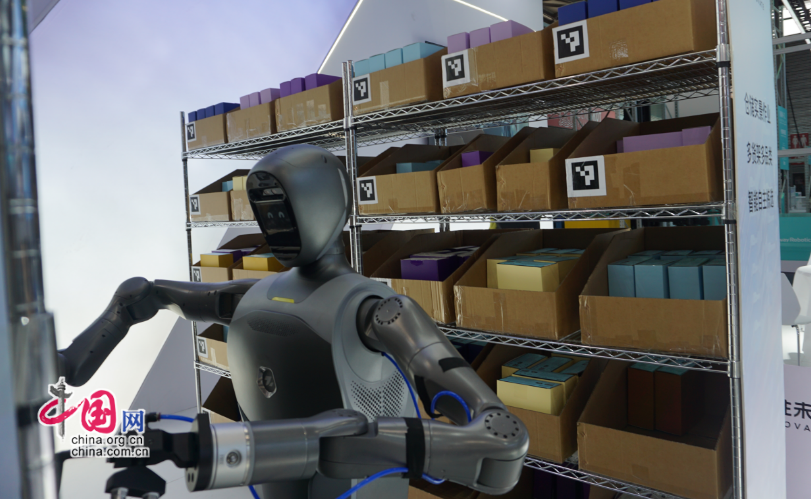
仓储移动拣选机器人Armstrong与Armstrong Pro“真干活”的实景作业状态。
物流场景围绕“零改仓、密集货架拣选”这一行业实际需求,重点呈现在不改动仓库基础设施的情况下,机器人对既有仓储环境的适配能力。通过模拟真实仓储作业环境,设置密集货架、窄通道、标准料箱与机器人作业区,可以完整呈现机器人在仓储场景中的实际作业过程。
可以看到,第二代仓储机器人Armstrong Pro多机协同连续拣选作业演示中,现场观众看到的不是预先编排好的演示视频,也不是单次动作的反复“秀场”,而是机器人在真实作业条件下的连续运行状态。
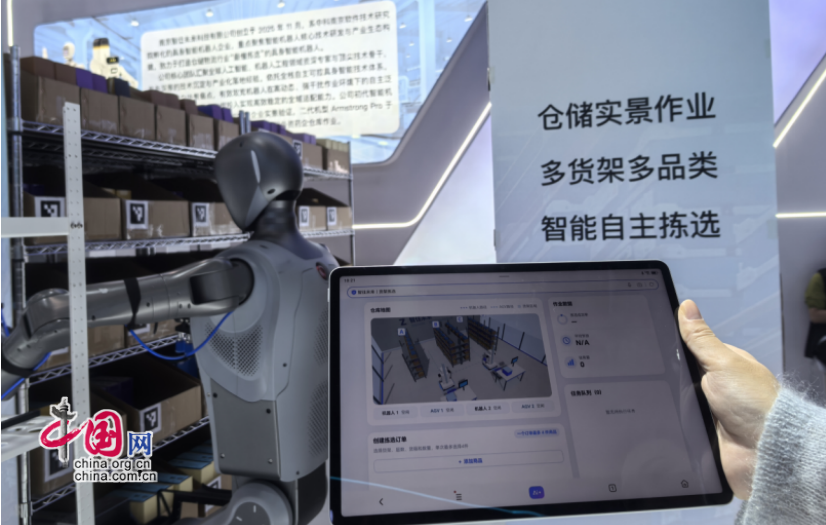
在交互式iPad体验区,观众只需在屏幕上选定目标物品、轻点“下单”,一条真实的拣选指令便即时下发至Armstrong Pro的任务调度系统。
随后每一次动作都是具身智能核心链路的现场演绎:
自主导航:基于环境感知与自主定位,实现实时定位与路径规划,自主导航至目标货架;
精准对位:结合目标货架位置与机器人位姿,完成拣选作业位置的精确定位与姿态调整;
视觉识别与抓取:通过视觉识别并定位目标物品,结合机械臂运动规划与末端执行器控制,完成物品抓取。
一条“接收指令—任务解析—自主导航—末端抓取”的闭环就此达成。把任务选择权交到观众手中,是为了让每位观众看懂机器人从指令到执行的每一步,让复杂的仓储拣选技术可感、可触。
此次CeMAT展会现场,跨场景互动演示的现场执笔书写,吸引大量观众驻足。这个互动看似是“非物流”的演示,实则是对其核心算法泛化能力的一次直观验证:同一套实时感知与运动控制算法,既能支撑精细的书写任务,也能驱动仓储场景中从货架识别、路径规划到抓取与放置的全流程作业。算法的跨任务泛化能力,正是机器人在复杂真实场景中实现规模化落地的关键。
真实仓库中的商品SKU差异、货架布局、操作节拍以及各种异常工况,都是实验室环境无法模拟的。通过自研WISE-RL世界模型架构,从真实场景作业中持续沉淀可迁移、可泛化的通用操作能力,从而推动更多产业技术从实验室走向真实生产力。
(编审:赵娜 杨丹)